lunes, abril 16, 2012

3m/s (IV): Resolución en el eje Y

Retorno con el velocista después de mucho tiempo...

Como vimos en la primera entrada de la serie el tiempo que tarda en tomar (y procesar) dos medidas de los sensores es muy importante, ya que determinará la resolución máxima que podemos tener a una velocidad determinada. Existe un límite que nos pone una cota máxima al tiempo que podemos tardar entre dos medidas: el teorema de Nyquist (en la wikipedia inglesa está algo más explicado), resumiéndolo un poco nos dice que para poder reconstruir el camino sin errores debemos tomar los datos a una velocidad mayor que el doble de la velocidad a la que cambia la curva.

Vamos a intentar explicar esto (teorema de Nyquist aplicado a un velocista):
Supongamos que no somos un observador externo sino que vamos montados en el propio velocista mirando al suelo. Sin ninguna referencia más podríamos pensar que estamos quietos y lo que se desplaza es el suelo, esto es, una línea negra en un fondo blanco; imaginemos, además, que sólo vemos esa línea a través de una redija muy pequeña sin que podamos ver más allá para prevenir una curva, esto es nuestra señal de entrada.

Si tuvieramos eso sería un sistema analógico normal y corriente; pero nuestro sistema (al ser microprocesado y no construido con filtros analógicos) tiene una particularidad: es discreto en el tiempo, es decir, no estamos viendo la línea continuamente sino que sólo podemos tomar fotografías en instantes concretos de tiempo, o lo que es lo mismo, es como si estuvieramos viendo la línea únicamente iluminada a través de una luz estroboscópica (flashes que saltan cada cierto tiempo).

Si el tiempo entre fotografías (o flashes) es demasiado alto seguramente no podríamos seguir la línea, no podríamos corregir la dirección y acabaríamos estrellando el velocista.

Es difícil determinar el tiempo mínimo que cumple el teorema, sin embargo, es más visual ver la resolución en metros (centímetros o milímetros), es decir la distancia que recorrerá el robot entre dos medidas a la velocidad a la que vayamos. Para tener una referencia contaremos que el eje de giro será t=0, lo que recorra el robot será el eje positivo y lo que ya halla recorrido el eje negativo.

Evidentemente si bajamos la velocidad del velocista la distancia que recorremos entre flashes será menor y si la subimos mayor. Si optimizamos el tiempo de proceso o cogemos un micro más rápido (los flases más seguidos) la distancia recorrida disminuirá y si escogemos un micro más lento la distancia augmentará.

Sin embargo, lo bueno de todo es que, siempre que cumplamos el tiempo mínimo que dice el teorema, dará igual a qué velocidad vayamos que siempre podremos procesar correctamente la señal.


S2

Ranganok Schahzaman

miércoles, abril 11, 2012

Proyecto: Tricorder (II)

He empezado ha hacer mis pinitos con el MIT Android App Inventor que es relamente sencillo de utilizar. Siguiendo con el Proyecto Tricorder, he creado una pequeña aplicación que lee los datos del accelerómetro, la brújula y la posición (a partir de la red GSM), y los actualiza cada segundo.

La aplicación puede bajarse del siguiente código QR (puedes pulsar sobre él):


El próximo paso podría ser utilizar el Bluetooth para comunicar con un dispositivo externo.

S2

Ranganok Schahzaman

PD: Si alguien quiere el "código" (en realidad es un diagrama de flujo), que lo pida y se lo paso.

martes, abril 03, 2012

Proyecto: Tricorder


Hace tiempo que vengo observando las aplicaciones que se realizan para móviles y que convierten estos en un completo laboratorio en el bolsillo (II y III), viendo esto me estaba acordando de la serie Star Trek, y de cómo con un pequeño aparato realizaban todas las lecturas de una zona planetaria, o de una especie nueva (generalmente una hembra con ganas de liarse con el capitán).

Por otro lado, hace unos pocos días ví como querían crear uno de estos Tricoders... Pero, ¿por qué reinventar la rueda cuando ya la tenemos?

Cojamos un móvil (smartphone) que ya lleva varios de los sensores que necesitamos y pongámosle el resto en un aparato externo.

Por ejemplo, un Xperia Neo V lleva:
- Accelerómetro
- Sensor de luz ambiente
- Magnetómetro
- Sensor de proximidad (?)
- GPS & GLONASS
- Touch screen: Capacitiva (multi-touch)
- TFT: 16.777.216 colores, 854x480 pixels, 3.7"
- Cámara: 5 megapixel, Zoom 16x Digital, Vídeo HD 720p
- Cámara frontal: VGA
- LED flash
- Bluetooth™
- Wi-Fi® (IEEE 802.11b/g/n)
- Micrófono
- Altavoz

Es decir, tenemos varios sensores, un procesador muy decente (1GHz), una pantalla para visualizar los resultados y por si fuera poco comunicaciones suficientes para conectarnos con otros sensores u otros equipos. ¿Por qué no usarlo?

S2

Ranganok Schahzaman

PD: Buscando información por la red he encontrado que ya existe una App para Android que lo convierte en un Tricorder, sin embargo creo que se le puede sacar más partido a la cosa, utilizando de otra forma los sensores o añadiéndoles más.

domingo, marzo 18, 2012

Un laboratorio en el bolsillo (III)

Hace poco me he "comprado" (al cambiar de compañía, ya que es la única forma que te lo dejen a un precio asequible) un móvil con Android, para probar la potencia de estos dispositivos a la hora de servir de algo más que para conectarse a las redes sociales y a juegos (que también). Pongo algunas aplicaciones más:

Bonus:

App Invertor: Es un programa para crear tus propias aplicaciones para Android. Si bien no es una aplicación de laboratorio en sí misma sí se puede utilizar para crear de forma más rápida otras que sí lo sean. Es más existe una aplicación para programar desde el propio móvil: AIDE

Ya que nos ponemos a trabajar con Android necesitaremos herramientas para hacer nuestros programas. O quizás un cursillo de programación impartir por los propios creadores del sistema.

También existen smartphones para ciegos: Drawbraille

martes, noviembre 15, 2011

AESSbot 2011

Concurso Nacional de Robótica AESSBot'11

El concurso tendrá lugar los días 18 y 19 de Noviembre de 2011 dentro del evento 'Barcelona Developers Conference' que se realizará en el Museo Marítimo de Barcelona.

La participación del concurso está abierta a todas las personas interesadas y con un robot que cumpla las normativas para la categoría que quiera participar.

El horario y distribución de las distintas categorías queda pendiente de decisión según las inscripciones.

Podéis consultar la Normativa en la documentación adjunta (Normativa).

Para más información consultar la guía del participante: Guía del participante

S2

Ranganok Schahzaman

lunes, septiembre 12, 2011

Proyecto de fin de semana: interruptor on/off

Uno de los problemas que voy viendo en los foros de RC es que muchos usuarios quieren tener un interruptor para encender y apagar el avión/helicóptero/etc. de fácil accesibilidad pero no quieren tener que realizar agujeros en la carcasa. Un circuito que puede hacer esto es el siguiente:


La salida (OUTPUT) se puede utilizar para alimentar un relé o utilizarla para señalizar el shutdown de una fuente (por ejemplo el LM2678).

Evidentemente sigue habiendo un pulsador pero lo podemos substituir por una ampolla reed:

La ventaja de estas ampollas es que al acercarles un imán hace que sus contactos se cierren, por lo que únicamente tendremos que poner el circuito cerca del chasis (y alejado de los motores) para poder encender y apagar nuestro aparato desde fuera con un imán.

S2

Ranganok Schahzaman

PD: Iba a publicar esta entrada cuando hubiera realizado un circuito de prueba, pero, como ya empiezo la uni de nuevo, mi tiempo libre se va a multiplicar por 0, así que si alguien hace el circuito que me envíe una foto o un vídeo y la publico.
PD: Algunos datasheets:
- BC547: NPN general purpose transistor
- BC557: PNP general purpose transistors
- LM2678: High Efficiency 5A Step-Down Voltage Regulator

jueves, septiembre 08, 2011

Nuevo Diseño

Una entrada rápida: He cambiando el diseño del blog para que se puedan acceder a las opciones de compartir en twitter, facebook, google+, etc. (la anterior plantilla no lo tenía). Así que ya las podéis usar... (espero muchos Me Gusta y +1 por aqui :P)

S2

Ranganok Schahzaman

miércoles, septiembre 07, 2011

Programas de ciencias (III)

Más programas de ciencias que he ido encontrando en la web...

- Utilizando la Geometría tenemos este: Software para Origami

- Representación de funciones via web de 1 y 2 variables: FooPlot

- Representación de funciones via web Graph.tk, la diferencia con el anterior es que, este, es en HTML5 y libre, y su API podemos incluir en nuestro blog una representación gráfica de forma muy sencilla.

- Una herrramienta online especializada en calcular el daño que podría ocasionar el impacto de un asteroide sobre la tierra: Simulator down2earth

- Más sobre astronomía, puedes visitar el sistema solar en 3D con la NASA: Eyes on the Solar System

- Modelado en 3D: Autodesk 123D

S2

Ranganok Schahzaman

miércoles, agosto 17, 2011

Proyecto de fin de semana: Joules Thief

Muchas veces los aparatos que utilizamos no gastan las pilas completamente, sino que les queda un remanente de energía que podría aprovecharse (como por ejemplo para una linterna), esto es especialmente importante en las pilas recargables de NiCd o NiMH ya que tienen "efecto memoria" y es bueno descargarlas completamente antes de volverlas a recargar.

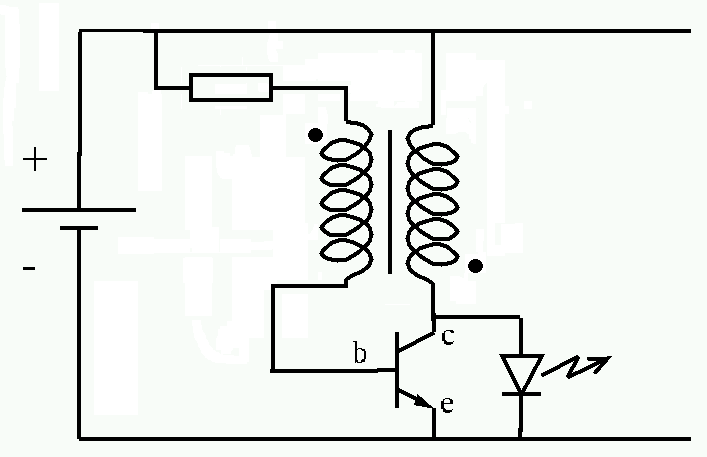
Un circuito que utilizo para estos menesteres es el Joules Thief

Este circuito es capaz de hacer brillar un LED blanco, azul o UV, cuya tensión de trabajo es del orden de 3V, con una pila alcalina o batería recargable gastada (en las pruebas una pila alcalina con 0.8V).

El Joules Thief es una fuente conmutada step-up muy simple:

A tener en cuenta

Una de las cosas a tener en cuenta en la construcción de este dispositivo es la construcción del transformador/bobina, es preferible usar un núcleo toroidal, yo lo he obtenido de una Placa base de PC de desecho pero se pueden encontrar en casi cualquier fuente conmutada; el número de vueltas es importante, yo he usado 17 vueltas ya que no me cabían más, pero es posible que con más vueltas funcionara mejor (necesitaría un cable más fino), por la red hablan de 20 o 30 vueltas. Una vez finalizada el enrollamiento de la bobina hay que juntar un cable de un color de un lado con el cable de distinto color del lado contrario de la siguiente manera:

Como se puede ver en la imagen la frecuencia de conmutación, en este caso, es de unos 800-820kHz lo que implica que el LED no estará encendido todo rato sino que irá a impulsos. Esto tampoco es un problema grave, simplemente el LED pierde algo de brillo.

Si necesitáramos una tensión constante habría que añadir un filtro y un regulador de tensión.

Anotaciones finales
- Los esquemas los he sacado de la wikipedia y tienen licencia CC-BY-SA 3.0, las fotos son mías y tienen la misma licencia que el resto del blog.
- En Evil Mad hacen una explicación paso a paso muy detallada de cómo construirlo, sobretodo el transformador.

S2

Ranganok Schahzaman

jueves, julio 28, 2011

Un laboratorio en el bolsillo (II)

Siguen apareciendo aplicaciones para el móvil que lo convierten en un auténtico laboratorio portátil.

Esta vez con ayuda de un "tatuaje" de nanopartículas se puede identificar substancias en la sangre (tambíen aquí), de esta forma es posible hacer desde controles de dopage, hasta controlar el azucar en sangre de los diabéticos (se acabaron los pinchazos).

También se pueden medir tus ondas cerebrales a través del teléfono, por ahora las aplicaciones son limitadas pero podría usarse para mover miembros mecánicos y poder ayudar así a las personas con movilidad reducida o sin ninguna movilidad.

Otra aplicación es el diagnostico de catarátas de una forma barata, esto ayudaría a los países en vías de desarrollo de forma que los médicos no necesiten comprar material extremadamente caro.

En definitiva que el móvil cada vez de está convirtiendo "en algo más" que un simple aparato para hacer llamadas.

S2

Ranganok Schahzaman